
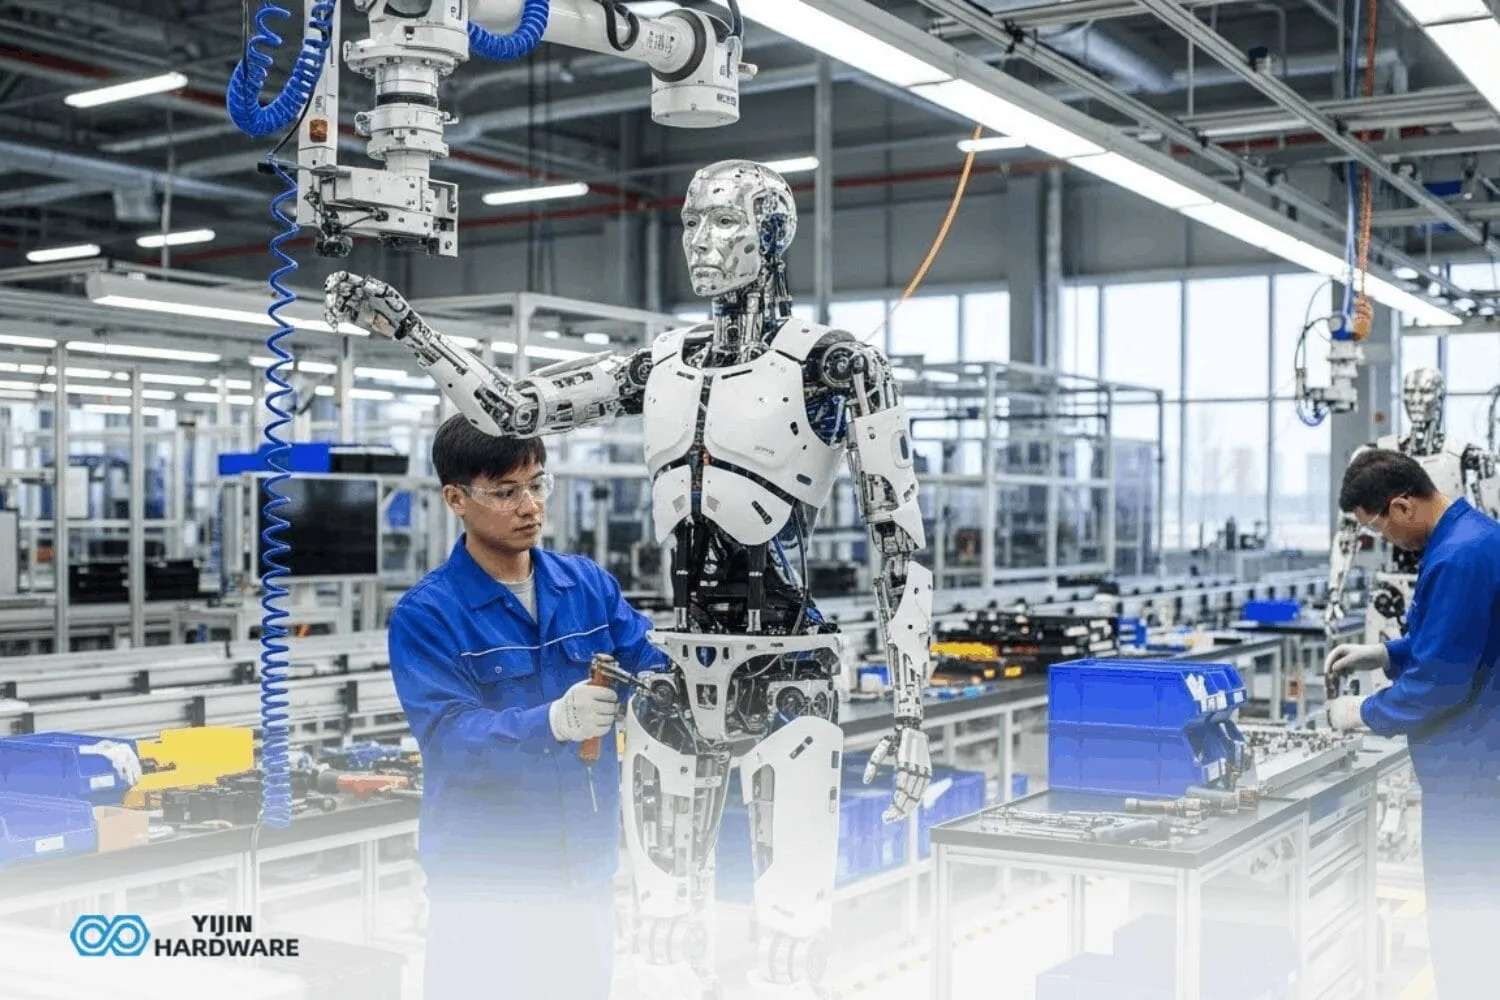
Humanoide Roboter sollen sich wie Menschen bewegen und verhalten. Diese Maschinen verwenden spezielle Körperteile, die zusammenarbeiten, um wichtige, komplizierte Aufgaben zu erledigen, sei es das Treppensteigen, das Aufheben zerbrechlicher Gegenstände oder die Anpassung ihrer Bewegungen an das, was um sie herum geschieht. Mit KI, maschinellem Lernen und immer ausgefeilteren mechanischen Systemen entwickelt sich die humanoide Robotik schneller als den meisten Menschen bewusst ist.
Wir werden die Hauptbestandteile eines humanoiden Roboters aufschlüsseln, was jede Komponente tatsächlich tut und wie sie alle koordiniert werden, um Bewegungen zu erzeugen, die wirklich menschlich aussehen. Sanftes Gehen, das Greifen von Objekten mit genau dem richtigen Maß an Kraft, das Reagieren auf die Umgebung - Dinge, die vor einem Jahrzehnt noch ein Traum gewesen wären, finden heute in Labors und Fabriken statt. Wenn Sie diese Teile verstehen, bekommen Sie ein klareres Bild davon, was humanoide Roboter bereits leisten können und wohin sich diese Technologie als Nächstes entwickelt.
Wichtigste Erkenntnisse
- Der Kopf des Roboters ist mit Kameras und Mikrofonen ausgestattet, die ihm helfen, seine Umgebung zu verstehen und richtig zu interagieren.
- Die Bewegung erfolgt durch Motoren (in der Regel bürstenlose Gleichstrommotoren), die mit Aktuatoren zusammenarbeiten, die die Gelenke präzise steuern - die Aktuatoren sind sozusagen die Muskeln
- Das Gehen auf zwei Beinen erfordert ein ausgeklügeltes Gleichgewichtssystem, das sich ständig anpasst, um den Roboter aufrecht zu halten, ähnlich wie es Ihr Innenohr für Sie tut
- Dank künstlicher Intelligenz können diese Roboter das Verhalten von Menschen nachahmen, aus ihren Erfahrungen lernen und mit Situationen umgehen, die sie noch nie erlebt haben.
- Die Konstrukteure verwenden in der Regel Titan und Aluminium für den Rahmen - stark genug, um die Bewegung zu unterstützen, aber leicht genug, damit der Roboter kein unnötiges Gewicht mit sich herumschleppt.
Was macht einen humanoiden Roboter aus?
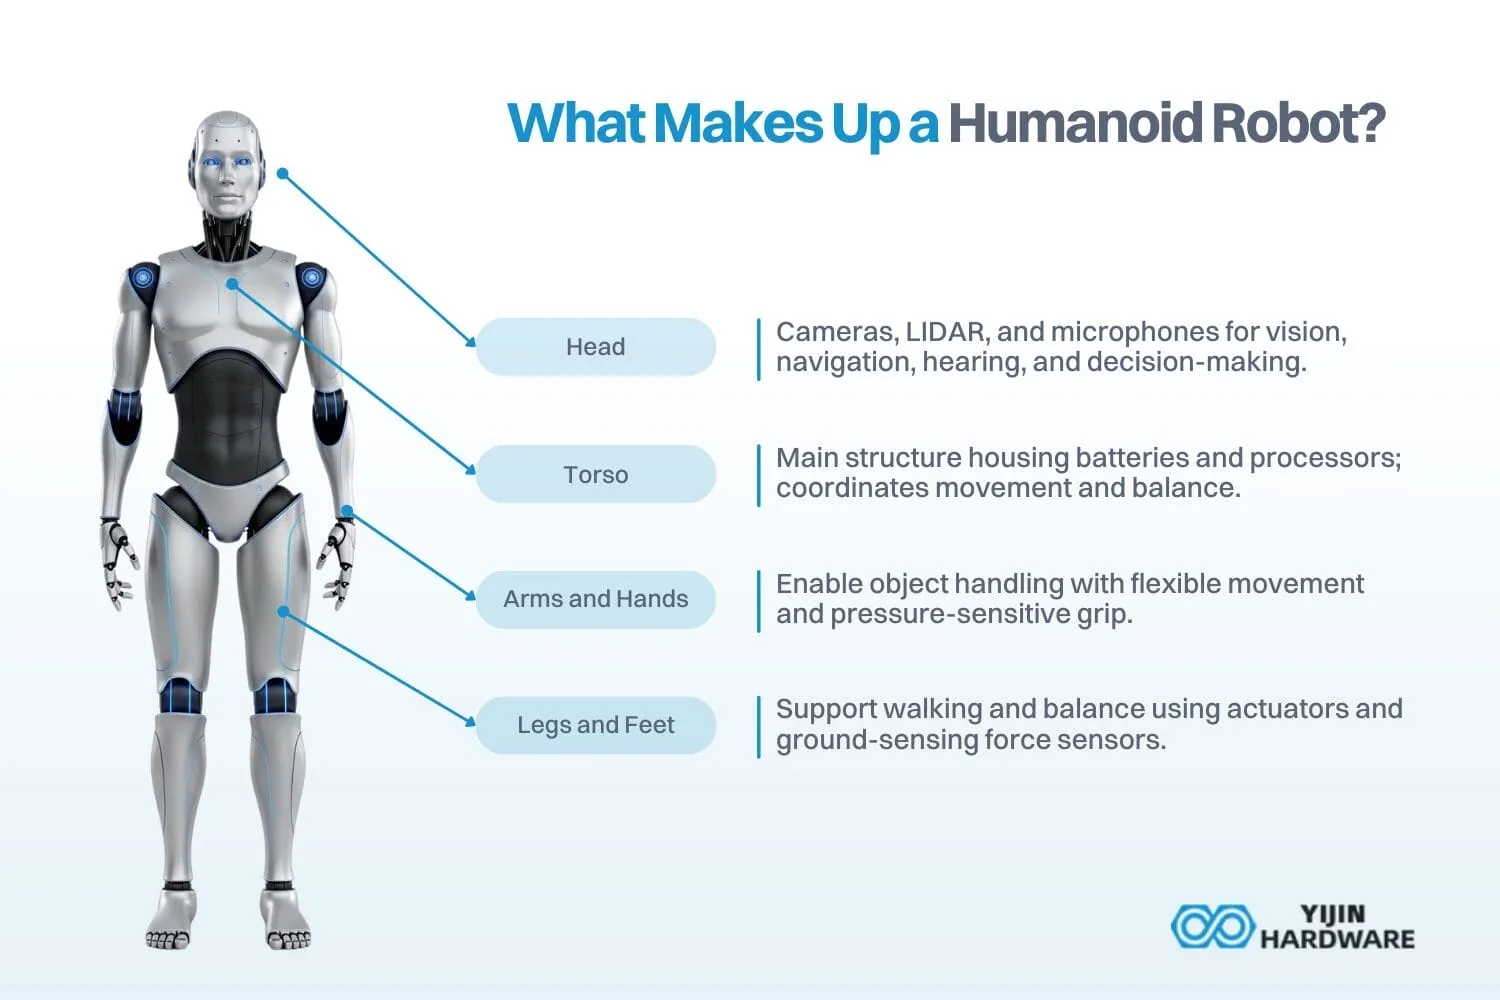
Ein humanoider Roboter besteht aus mehreren Schlüsselkomponenten, die zusammenarbeiten, um Bewegungen und Interaktionen zu ermöglichen, die den menschlichen Fähigkeiten ähneln. Yijin Solution arbeitet gewissenhaft daran, die Produktion dieser humanoide Teile möglich. Hier ist, woraus diese Maschinen gemacht sind:
- Kopf: Enthält Kameras, LIDAR-Sensoren und Mikrofone, die es dem Roboter ermöglichen, seine Umgebung zu sehen, abzubilden und zu hören, was vor sich geht. Diese Sensoren helfen ihm, Gesichter zu erkennen, in Räumen zu navigieren und auf natürliche Weise mit Menschen zu interagieren. Der Kopf verarbeitet auch Umgebungsinformationen, damit der Roboter autonom entscheiden kann, was er als Nächstes tun soll.
- Torso: Er fungiert als zentrale Struktur und beherbergt wichtige Systeme wie Batterien, Steuereinheiten und Prozessoren. Er stützt die Arme, Beine und den Kopf, während er das Gleichgewicht hält und als Koordinationszentrum für alle Bewegungen im gesamten Körper des Roboters dient.
- Arme und Hände: Geben Sie dem Roboter die Fähigkeit, Objekte zu greifen und physisch mit seiner Umgebung zu interagieren. Die Arme bewegen sich in der Regel mit etwa 7 Freiheitsgraden (d. h. sie können sich in mehrere Richtungen drehen und positionieren), während die Hände Kraft- und Tastsensoren verwenden, um Dinge mit angemessenem Druck zu greifen - zart genug für ein Ei, stark genug für ein Werkzeug.
- Beine und Füße: Der Roboter kann wie ein Mensch auf zwei Beinen laufen. Diese Gliedmaßen verwenden hydraulische oder pneumatische Aktuatoren (unter Druck stehende Systeme, die Bewegungen erzeugen), um zu gehen, zu laufen und sogar zu springen. Kraftsensoren in den Füßen überwachen ständig den Druck und den Kontakt mit dem Boden und helfen, das Gleichgewicht während der Bewegung zu halten.
Interne Aufschlüsselung des Tesla Optimus: Kernkomponenten
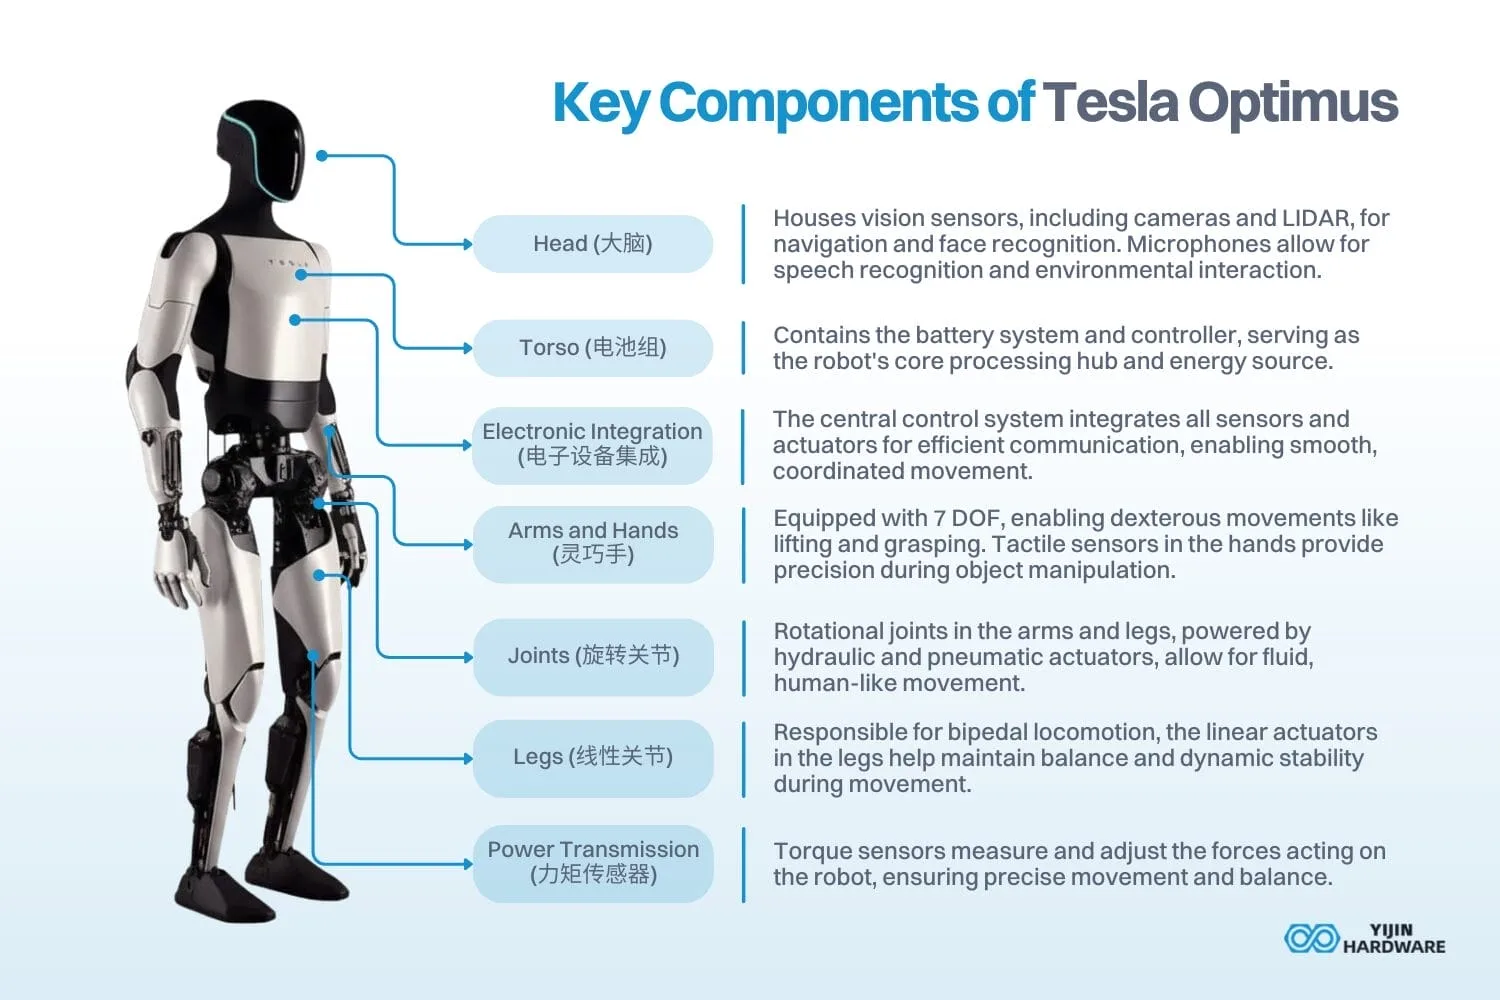
Der humanoide Roboter Optimus von Tesla besteht aus Schlüsselkomponenten, die es ihm ermöglichen, menschenähnliche Aufgaben zu erfüllen. Das folgende Diagramm hebt diese wesentlichen Teile hervor:
Die wichtigsten Komponenten des Tesla Optimus:
- Kopf (大脑): Enthält Bildsensoren, einschließlich Kameras und LIDAR, für Navigation und Gesichtserkennung. Mikrofone ermöglichen die Spracherkennung und die Interaktion mit der Umgebung.
- Torso (Batteriepaket): Enthält das Batteriesystem und die Steuerung, die als zentrale Verarbeitungseinheit und Energiequelle des Roboters dienen.
- Arme und Hände (灵巧手): Ausgestattet mit 7 DOF, die geschickte Bewegungen wie Heben und Greifen ermöglichen. Taktile Sensoren in den Händen sorgen für Präzision bei der Objektmanipulation.
- Gelenke (旋转关节): Drehgelenke in Armen und Beinen, angetrieben durch hydraulische und pneumatische Aktuatoren, ermöglichen flüssige, menschenähnliche Bewegungen.
- Beine (线性关节): Die linearen Aktuatoren in den Beinen, die für die zweibeinige Fortbewegung verantwortlich sind, tragen zur Aufrechterhaltung des Gleichgewichts und der dynamischen Stabilität während der Bewegung bei.
- Kraftübertragung (力矩传感器): Drehmomentsensoren messen und regulieren die auf den Roboter wirkenden Kräfte und sorgen für eine präzise Bewegung und Balance.
- Elektronische Integration (电子设备集成): Das zentrale Steuersystem integriert alle Sensoren und Aktoren für eine effiziente Kommunikation und ermöglicht eine reibungslose, koordinierte Bewegung.
Die Fähigkeit des Tesla Optimus Roboters, menschliches Verhalten zu simulieren und Aufgaben auszuführen, beruht auf der Integration dieser fortschrittlichen Komponenten, die durch KI und Robotersteuerungssysteme unterstützt werden.
Welche Rolle spielen Motoren in humanoiden Robotern?
Motoren sind in humanoiden Robotern unerlässlich, um deren Bewegungen anzutreiben. Je nach den Anforderungen der Aufgabe werden verschiedene Arten von Motoren verwendet:
- BLDC-Motoren: Diese bürstenlosen Gleichstrommotoren bieten hohe Effizienz und Präzision. Sie werden in verschiedenen Robotergelenken und Betätigungssystemen eingesetzt und sorgen für eine gleichmäßige und leise Bewegung bei minimalem Wartungsaufwand.
- Servo-Motoren: Servomotoren dienen der präzisen Steuerung und ermöglichen dem Roboter kleine, genaue Anpassungen seiner Bewegungen. Diese Motoren sind unerlässlich für Aufgaben, die hohe Präzision erfordern, wie z. B. die Manipulation von Roboterarmen.
- Rahmenlose Torque-Motoren: Diese Motoren sind kompakt und effizient und bieten ein hohes Drehmoment bei geringer Trägheit. Sie werden häufig in Robotergelenken eingesetzt, wo der Platz begrenzt ist, aber hohe Präzision und Festigkeit erforderlich sind.
Motorvergleich für humanoide Roboter
| Motor Typ | Wesentliche Merkmale | Anmeldung | Typische Ausbringung |
|---|---|---|---|
| BLDC-Motoren | Lange Lebensdauer, geringe Wartung, hohe Präzision | Allgemeine Bewegung und Aktoren | 100–500 W, Wirkungsgrad über 90 % |
| Servo-Motoren | Geschlossener Regelkreis, präzise Positionierung | Gelenkbewegung und Feinmanipulation | Positionierung auf 0,1° genau, Drehmoment 0,5–10 Nm |
| Rahmenlose Torque-Motoren | Hohe Drehmomentdichte, kompakte Bauweise | Robotergelenke, die hohe Präzision und Festigkeit erfordern | Dauerhaftes Drehmoment bis 30 Nm im Direktantrieb |
Diese Motoren sorgen in Verbindung mit Aktuatoren dafür, dass humanoide Roboter eine breite Palette von Bewegungen ausführen können, von einfachen Aufgaben bis hin zu komplexen Aktionen.
Wie ermöglichen Sensoren Humanoiden Robotern die Interaktion mit der Umwelt?
Sensoren sind entscheidend für die Fähigkeit eines humanoiden Roboters, die Welt wahrzunehmen und mit ihr zu interagieren. Diese Sensoren werden in zwei Typen unterteilt:
- Propriozeptive Sensoren: Diese internen Sensoren verfolgen die Eigenbewegungen des Roboters. Beschleunigungsmesser und Gyroskope helfen dem Roboter, seine Orientierung zu erkennen und seine Position entsprechend anzupassen. Kraftsensoren messen die Kräfte, die auf die Gelenke des Roboters einwirken, und helfen bei der präzisen Bewegung und dem dynamischen Gleichgewicht.
- Exterozeptive Sensoren: Diese Sensoren ermöglichen es dem Roboter, seine Umgebung wahrzunehmen. Sehsensoren (wie Kameras und LIDAR) helfen dabei, Hindernisse zu erkennen, Gesichter zu erkennen und sich in der Umgebung zurechtzufinden. Mikrofone ermöglichen die Spracherkennung, so dass der Roboter menschliche Befehle verstehen und darauf reagieren kann.
Zusammen bilden diese Sensoren das Rückgrat der Fähigkeit des Roboters, mit Menschen zu interagieren und sich an seine Umgebung anzupassen.
Wie tragen Aktuatoren zu Bewegung und Präzision bei?
Aktuatoren sind Geräte, die elektrische Energie in mechanische Bewegung umwandeln und es einem humanoiden Roboter ermöglichen, Aufgaben wie Gehen, Greifen und Manipulieren von Objekten auszuführen. Es gibt verschiedene Arten von Aktuatoren, die in humanoiden Robotern verwendet werden:
- Elektrische Stellantriebe: Diese Aktuatoren, die in BLDC-Motoren und Servomotoren zu finden sind, bieten eine hohe Präzision und Kontrolle, was sie ideal für heikle Aufgaben wie die Handhabung kleiner Objekte macht.
- Hydraulische Stellantriebe: Diese Antriebe bieten ein hohes Drehmoment und eignen sich daher für Aufgaben, die Kraft erfordern, wie z. B. das Heben schwerer Gegenstände oder die Durchführung komplexer Aufgaben.
- Pneumatische Stellantriebe: Diese Aktuatoren werden häufig für Aufgaben eingesetzt, die Flexibilität erfordern, wie z. B. die Simulation von Muskeln und Gelenken in einem Softroboter.
Durch die Wahl des richtigen Aktuatortyps können humanoide Roboter das notwendige Gleichgewicht zwischen Stärke und Präzision für verschiedene Anwendungen erreichen.
Welche Getriebe und Untersetzungsgetriebe verwenden Gelenke von humanoiden Robotern?
Motoren drehen schnell, erzeugen aber allein nur wenig Drehmoment. Getriebe und Untersetzungsgetriebe lösen dieses Problem. Sie tauschen Drehzahl gegen Drehmoment. Aus einem schnellen, kraftarmen Motor wird die langsame, kräftige Bewegung, die ein Gelenk benötigt, um einen Arm zu heben oder eine Position zu halten. Das Untersetzungsgetriebe sitzt zwischen Motor und Gelenk, und sein Design bestimmt, wie präzise und wie stark dieses Gelenk sein kann.
Drei Getriebetypen dominieren die Gelenke von humanoiden Robotern:
- Harmonic Drives: Auch als Wellgetriebe bezeichnet, liefern diese ein hohes Untersetzungsverhältnis in einer einzigen kompakten Stufe, üblicherweise 30:1 bis 160:1. Sie laufen mit nahezu Nullspiel, was sie zur Standardwahl für Arm-, Handgelenk- und Schultergelenke macht, die eine feine Positionierung erfordern. Der Kompromiss ist ein niedrigeres Drehmomentlimit für ihre Größe, und das flexible Zahnradelement verschleißt mit der Zeit.
- Planetengetriebe: Diese verteilen die Last auf mehrere Zahnräder und bieten eine hohe Drehmomentdichte und einen Wirkungsgrad von über 90 %. Die Übersetzungen reichen von etwa 3:1 bis 10:1 pro Stufe und lassen sich bei Bedarf höher stapeln. Sie eignen sich für hochbelastete Gelenke wie Hüften und Knie, obwohl sie etwas mehr Spiel als ein Harmonic-Drive-Getriebe aufweisen.
- Planetenrollengewindetriebe: Diese wandeln die Drehung eines Motors in linearen Druck und Zug um. Sie verkraften weit höhere Lasten und halten länger als Kugelgewindetriebe, was sie zur Wahl für die Linearantriebe macht, die die Beine bewegen. Die Tragfähigkeit erreicht mehrere Kilonewton in einem Paket, das klein genug für ein Gliedmaß ist.
Die Wahl des Getriebes zeigt sich direkt in den veröffentlichten Aktuator-Spezifikationen. Teslas Optimus verwendet drei Rotationsaktuatoren mit 20, 110 und 180 Nm, kombiniert mit drei Linearaktuatoren mit 500, 3.900 und 8.000 N. Die hohen Drehmomentwerte der Rotationsaktuatoren stammen aus Harmonic- und Planetenuntersetzung, während der lineare Ausgang von 8.000 N von einer Planetenrollspindel kommt.
Getriebevergleich für humanoide Gelenke
| Getriebetyp | Typisches Verhältnis | Hauptmerkmal | Am besten für |
|---|---|---|---|
| Harmonic Drive | 30:1 bis 160:1 | Nahezu spielfrei, kompakt | Arme, Handgelenke, Schultern |
| Planetengetriebe | 3:1 bis 10:1 pro Stufe | Hohe Drehmomentdichte, effizient | Hüften, Knie, hochbelastete Gelenke |
| Planetenrollengewindetrieb | Rotation in Linearbewegung | Hohe Belastung, lange Lebensdauer | Linearantriebe für Beine |
Die Leistung eines Getriebes hängt von der Präzision der darin verbauten Zahnradkomponenten ab. Verdrehspiel, Verschleißlebensdauer und Drehmomentkapazität hängen alle davon ab, wie eng die Zahnräder, Flexsplines und Gehäuse gefertigt sind. Bei Yijin Solution bearbeiten wir diese Komponenten für humanoide Roboter von Titan und Aluminium bis zu Toleranzen von ±0,02 mm, damit die montierte Verbindung ihre Genauigkeit über die gesamte Lebensdauer behält.
Wie erreichen humanoide Roboter das zweibeinige Gehen und das Gleichgewicht?
Die zweibeinige Fortbewegung ist eine der komplexesten Bewegungen, die humanoide Roboter ausführen können. Um dies zu erreichen, sind die Roboter auf eine Kombination aus fortschrittlichen Steuerungssystemen, Sensoren und Aktuatoren angewiesen. Die wichtigsten Komponenten, die am Gehen und Gleichgewicht beteiligt sind, sind:
- Beingelenke: Humanoide Roboter verwenden 3 DOF an der Hüfte, 1-2 DOF am Knie und 2 DOF am Knöchel, um menschenähnliche Beinbewegungen zu simulieren. Diese Gelenke ermöglichen es dem Roboter, seine Haltung anzupassen und geschmeidig zu gehen.
- Gleichgewichtskontrolle: Die ZMP-Steuerung (Zero Moment Point) wird verwendet, um die Stabilität während der Bewegung zu gewährleisten. Dieses System hält den Schwerpunkt des Roboters in einem stabilen Bereich und verhindert, dass er umkippt.
- Fußsensoren: Kraftsensoren in den Füßen helfen, die Interaktion des Roboters mit dem Boden zu verfolgen, seine Bewegung anzupassen und einen stabilen Gang zu gewährleisten.
Diese Technologien ermöglichen es humanoiden Robotern, zweibeinig zu gehen und dabei in verschiedenen Umgebungen das dynamische Gleichgewicht zu halten.
Welche Materialien werden in humanoiden Robotern verwendet?
Die in humanoiden Robotern verwendeten Materialien sind entscheidend dafür, dass sie leicht, stabil und langlebig sind. Zu den gängigen Materialien gehören:
- Aluminium: Leicht und stabil, ideal für den Rahmen und die beweglichen Teile des Roboters.
- Titan: Wird häufig für Verbindungen und Teile verwendet, die besonders fest und haltbar sein müssen.
- Kohlefaser: Bietet Festigkeit ohne zusätzliches Gewicht und ist daher ideal für Roboterglieder und bewegliche Teile.
Diese Materialien sorgen dafür, dass der humanoide Roboter den mechanischen Belastungen der Bewegung standhält und gleichzeitig energieeffizient bleibt.
Die Zukunft des humanoiden Roboters
Humanoide Roboter sind komplexe Maschinen, die fortschrittliche Robotik, künstliche Intelligenz und modernste Technik kombinieren. Ihre Körperteile, einschließlich Motoren, Aktuatoren und Sensoren, arbeiten zusammen, um Aufgaben zu ermöglichen, die menschliche Bewegungen genau imitieren. In dem Maße, wie Technologien wie maschinelles Lernen, KI und hydraulische Aktuatoren weiter verbessert werden, werden sich die Fähigkeiten humanoider Roboter erweitern.
In Branchen wie der Automatisierung, der Markteinführung von Robotern und der Mensch-Roboter-Interaktion werden humanoide Roboter die Arbeitsabläufe revolutionieren, menschliche Arbeitskräfte unterstützen und komplexe Aufgaben bewältigen. Mit Fortschritten in der Künstlichen Intelligenz und Sensorik werden sich diese Roboter weiter entwickeln und noch mehr menschenähnliche Aufgaben mit zunehmender Geschicklichkeit und Präzision ausführen. Yijin Solution bietet hochwertige Körperteile für humanoide Roboter; Kontaktieren Sie uns um mehr zu erfahren.
Humanoide Roboter-Körperteile FAQs
Wie ist der Körper eines Roboters aufgebaut?
Die Körperstruktur eines Roboters umfasst Kopf, Rumpf, Arme, Beine und Füße. Der Rumpf beherbergt die internen Systeme des Roboters, wie Steuerungen und Batterien, während die Arme und Beine die Bewegung ermöglichen. Sensoren helfen bei der Wahrnehmung, und Aktuatoren ermöglichen feinmotorische Fähigkeiten.
Was sind die 4 D's der Robotik?
Die vier Ds der Robotik sind Dull, Dirty, Dangerous und Dear. Diese stehen für die Aufgaben, für die sich Roboter am besten eignen: sich wiederholende (Dull), gefährliche (Dirty und Dangerous) und kostenintensive (Dear) Aufgaben, die die Sicherheit und Effizienz in diesen Bereichen verbessern.
Was ist das 5. Gesetz der Robotik?
Das 5. Gesetz der Robotik wird oft als das “Gesetz der Ethik” bezeichnet: Ein Roboter sollte im besten Interesse der Menschen handeln und das Allgemeinwohl berücksichtigen. Dieses Gesetz betont die ethische Entscheidungsfindung bei Robotern, wenn sie in die menschliche Umgebung integriert werden.
Wie lange halten Teile für humanoide Roboter?
Die Betriebsstunden von Humanoid-Roboterteilen liegen je nach Lastzyklus und Belastung zwischen einigen Tausend und mehreren Zehntausend Stunden. Strukturteile aus Titan und Aluminium halten länger als die beweglichen Komponenten. Harmonic Drives, Lager und Rollengewindetriebe verschleißen zuerst, da sie wiederkehrenden Belastungen ausgesetzt sind. Engere Toleranzen und hochwertige Werkstoffe verlängern die Lebensdauer und verzögern den Austausch.
Welche Wartung benötigen Gelenke von humanoiden Robotern?
Gelenke humanoider Roboter benötigen regelmäßige Schmierung, Verschleißprüfung und Sensorkalibrierung. Getriebefett sollte planmäßig geprüft und gewechselt werden, um die Zahnräder zu schützen. Harmonic Drives benötigen Spielprüfungen, da zunehmendes Spiel auf Verschleiß der Flexspline hinweist. Kraft- und Positionssensoren driften mit der Zeit, sodass eine Neukalibrierung die Bewegungsgenauigkeit erhält.
Welche Teile von humanoiden Robotern verschleißen zuerst?
Getriebe und Lager verschleißen in einem humanoiden Roboter zuerst. Sie absorbieren konstante Drehmomentzyklen und Stoßbelastungen an jedem Gelenk. Die Präzision der Bauteile bestimmt ihre Lebensdauer, daher halten Teile, die aus langlebigen Legierungen mit engen Toleranzen gefertigt sind, bei wiederholter Bewegung länger. Der frühzeitige Austausch eines verschlissenen Getriebes verhindert Schäden am antreibenden Motor.
Zurück zum Anfang: Humanoide Roboter-Körperteile